Una noria, un tiovivo, las agujas de un reloj o un punto de una rueda: todos giran dando vueltas iguales en tiempos iguales. Es el movimiento circular uniforme: la trayectoria es una circunferencia y la rapidez es constante.
Medir ángulos en radianes: el porqué
En el MCU interesa saber cuánto ha girado el cuerpo. Se podría contar en grados, pero en física se usa el radián (rad), porque conecta el ángulo con la distancia recorrida de la forma más sencilla posible:
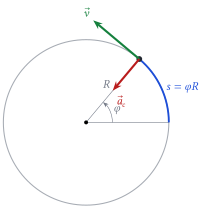
s=φR
El arco recorrido (s) es el ángulo en radianes por el radio.
MCU: el punto recorre el arco s al girar el ángulo φ. Su velocidad es tangente a la circunferencia y su aceleración apunta hacia el centro.
Vueltas
Grados
Radianes
1
360°
2π
½
180°
π
¼
90°
π/2
Velocidad angular, periodo y frecuencia
La velocidad angular (ω, omega) es el ángulo girado por unidad de tiempo, ω=Δφ/Δt. Se mide en rad/s.
El periodo (T) es el tiempo que tarda en dar una vuelta, en segundos.
La frecuencia (f) es el número de vueltas por segundo, en hercios (Hz=s−1). Es la inversa del periodo: f=1/T.
Como en una vuelta se giran 2π radianes en un tiempo T:
ω=T2π=2πf
Velocidad lineal: v = ω·R
Todos los puntos de un disco giran con la misma ω, pero los de fuera van más rápido, porque en el mismo tiempo recorren un arco mayor. Dividiendo s=φR entre el tiempo:
v=ωR
Hay aceleración aunque la rapidez no cambie
La velocidad es un vector: tiene tamaño (módulo) y dirección. En el MCU el módulo es constante, pero la dirección cambia continuamente, porque siempre es tangente a la circunferencia. Si la velocidad cambia, hay aceleración. Es la aceleración centrípeta, que apunta hacia el centro: